工地机械检测数据集 | 4600张YOLO智慧工地数据集
工地机械检测数据集 | 4600张YOLO智慧工地数据集
适用于工地安全监管、智慧工地管理与目标检测研究
一、数据集概述
本数据集面向 计算机视觉 目标检测任务,专为建筑工地场景中的工程机械设备与人员目标检测模型训练、验证与测试设计,共包含约4600张高质量标注图像,覆盖8 类 工地核心目标。该数据集可广泛应用于工地安全监管、智慧工地管理、工程机械调度、施工自动化等场景,适用于YOLOv5/v7/v8/v10/v11/v12等主流检测框架。
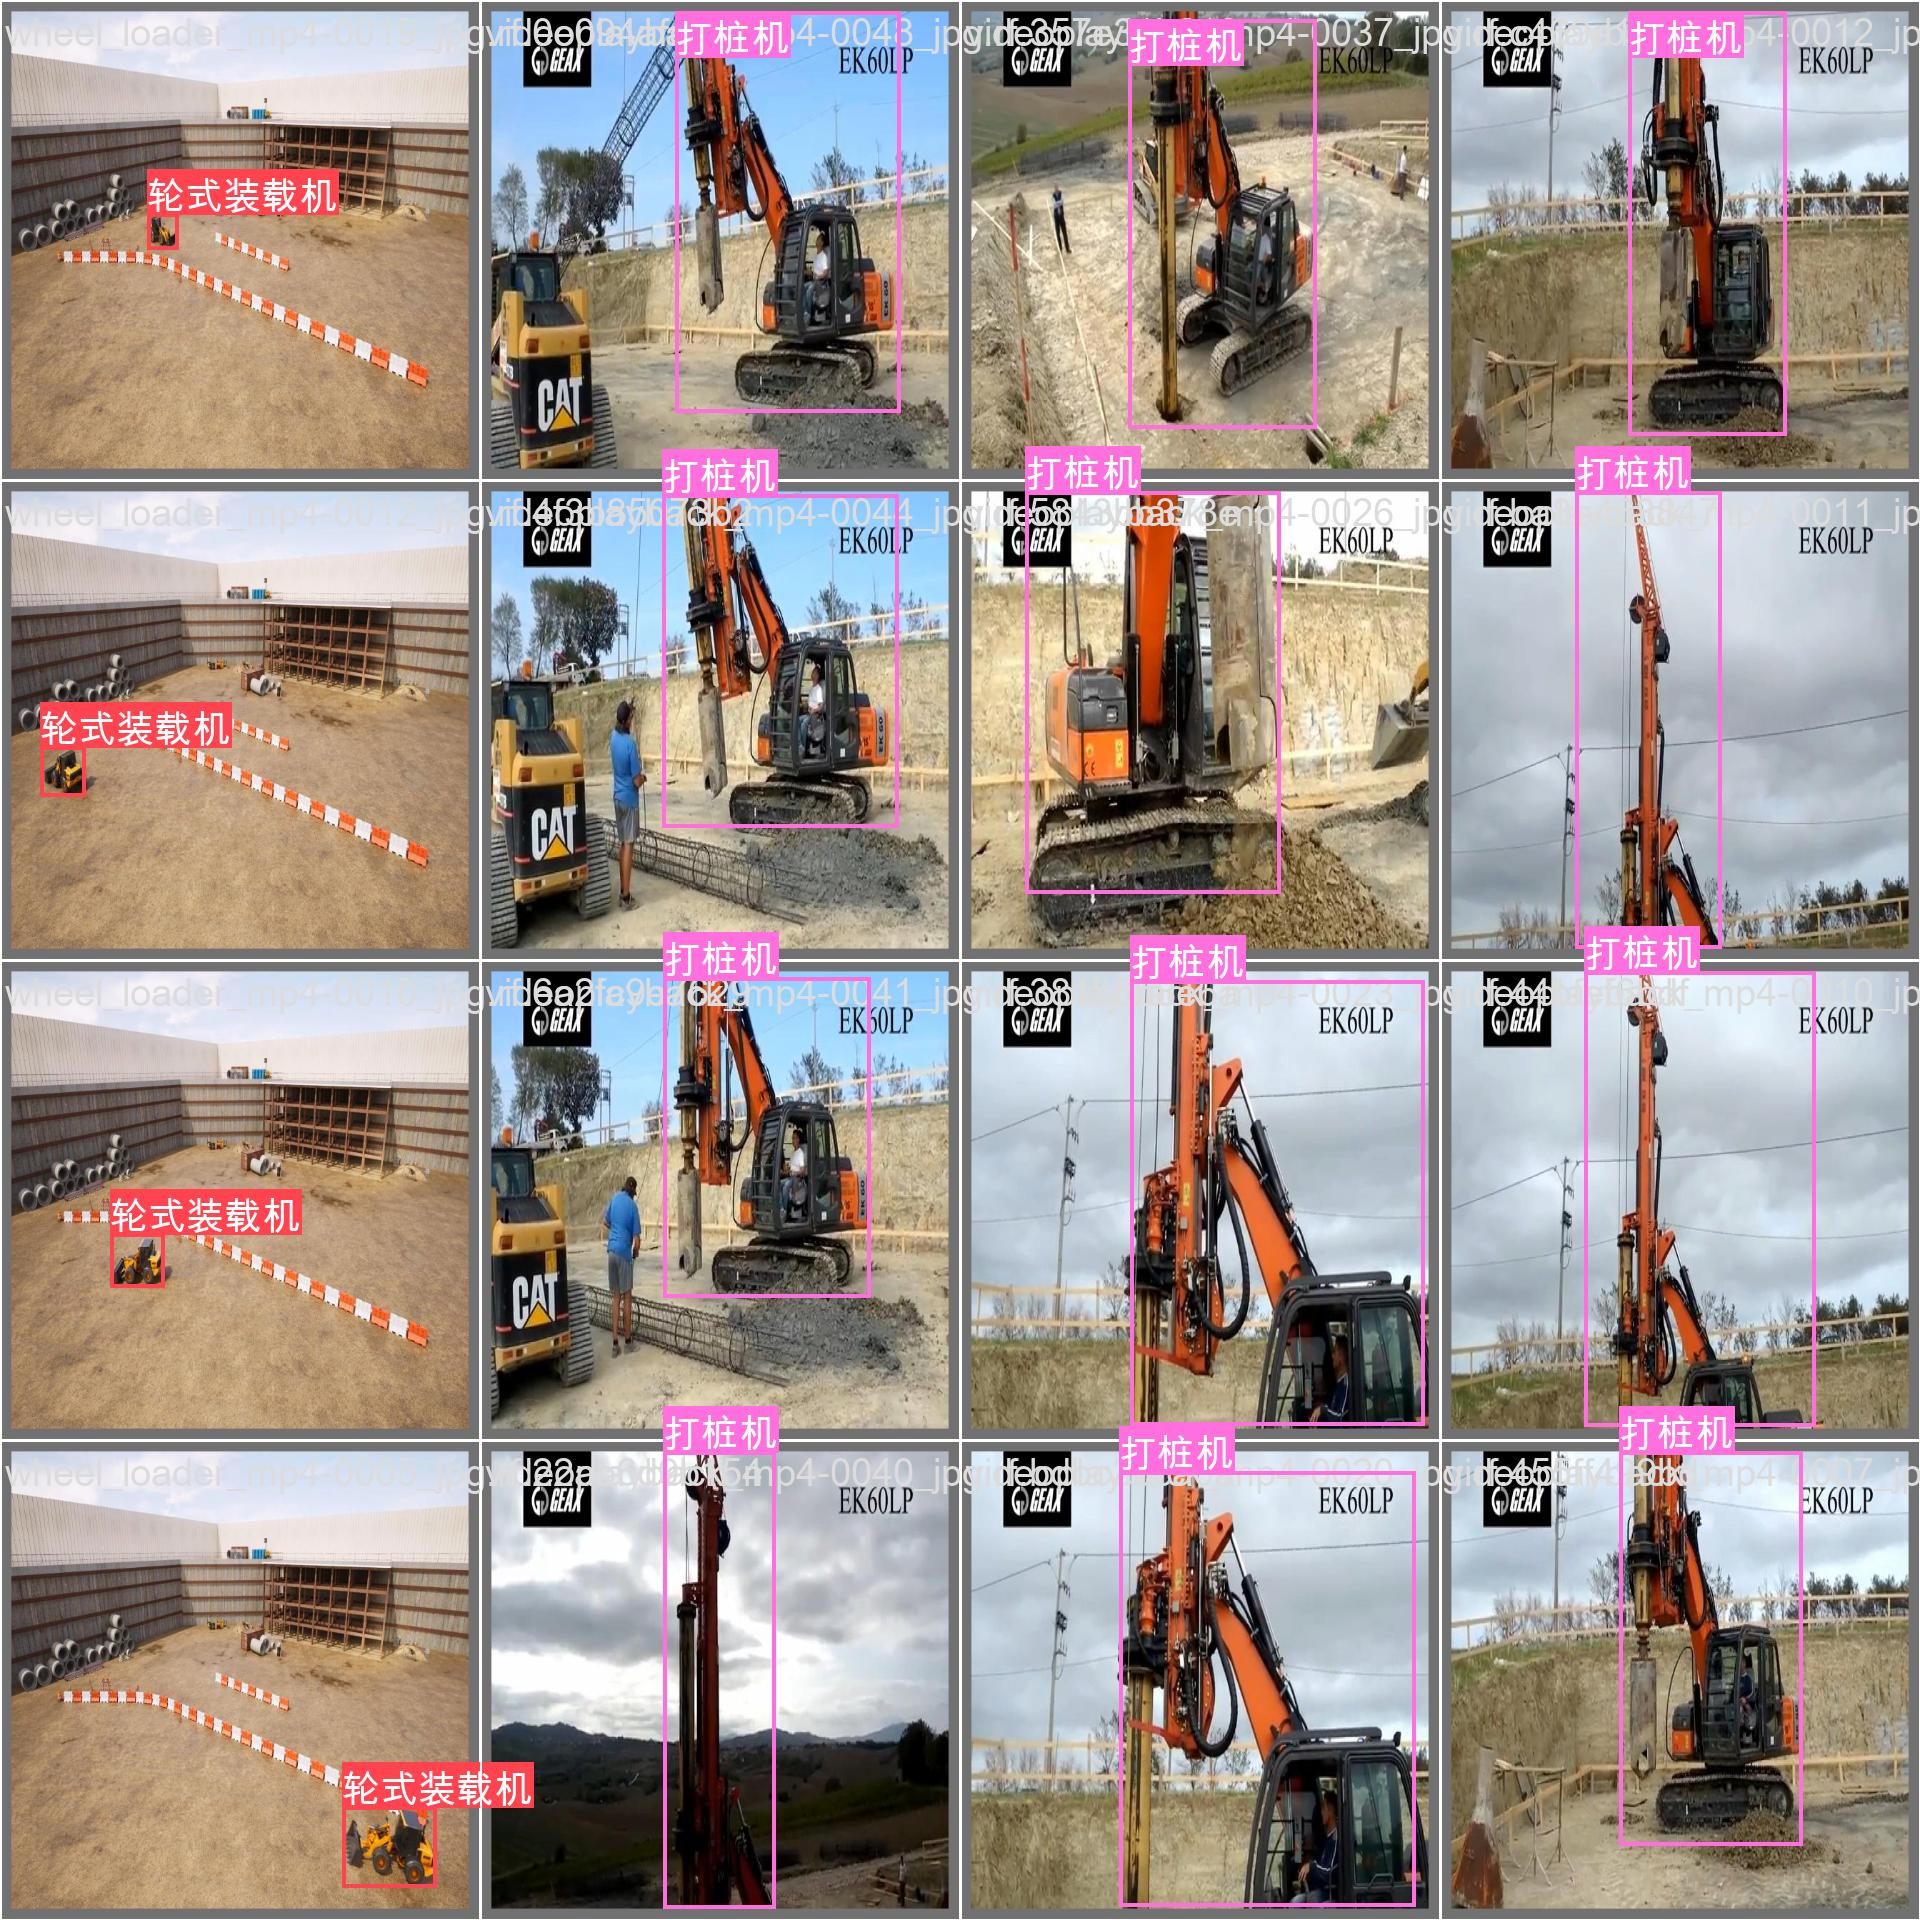
随着智慧工地建设和施工管理数字化转型的快速发展,利用计算机视觉技术实现工地机械与人员的自动检测已成为提升工地安全管理、优化设备调度的重要手段。本数据集针对工地场景中机械形态多样、视角变化丰富、光照条件复杂等问题进行专项构建,可为工地智能监控系统与工程管理平台提供高质量数据支撑。
数据集下载
通过网盘分享的文件:工地机械检测-8类
链接: https://pan.baidu.com/s/12gQejaNjYe8qb_xXdZUqKQ?pwd=buqt
提取码: buqt
二、数据集基本信息
| 项目 | 内容 |
|---|---|
| 数据集名称 | 工地机械检测数据集 |
| 数据规模 | 约4600张高质量标注图像 |
| 任务类型 | 目标检测(Object Detection) |
| 检测目标 | 8类工地机械与人员 |
| 类别数量(nc) | 8类 |
| 标注方式 | Bounding Box目标框标注 |
| 数据格式 | YOLO标准格式 |
| 数据来源 | 真实建筑工地场景采集 |
| 数据划分 | Train / Valid / Test |
| 适配模型 | YOLOv5、YOLOv7、YOLOv8、YOLOv10、YOLOv11、YOLOv12、Faster R-CNN等 |
三、数据集类别说明
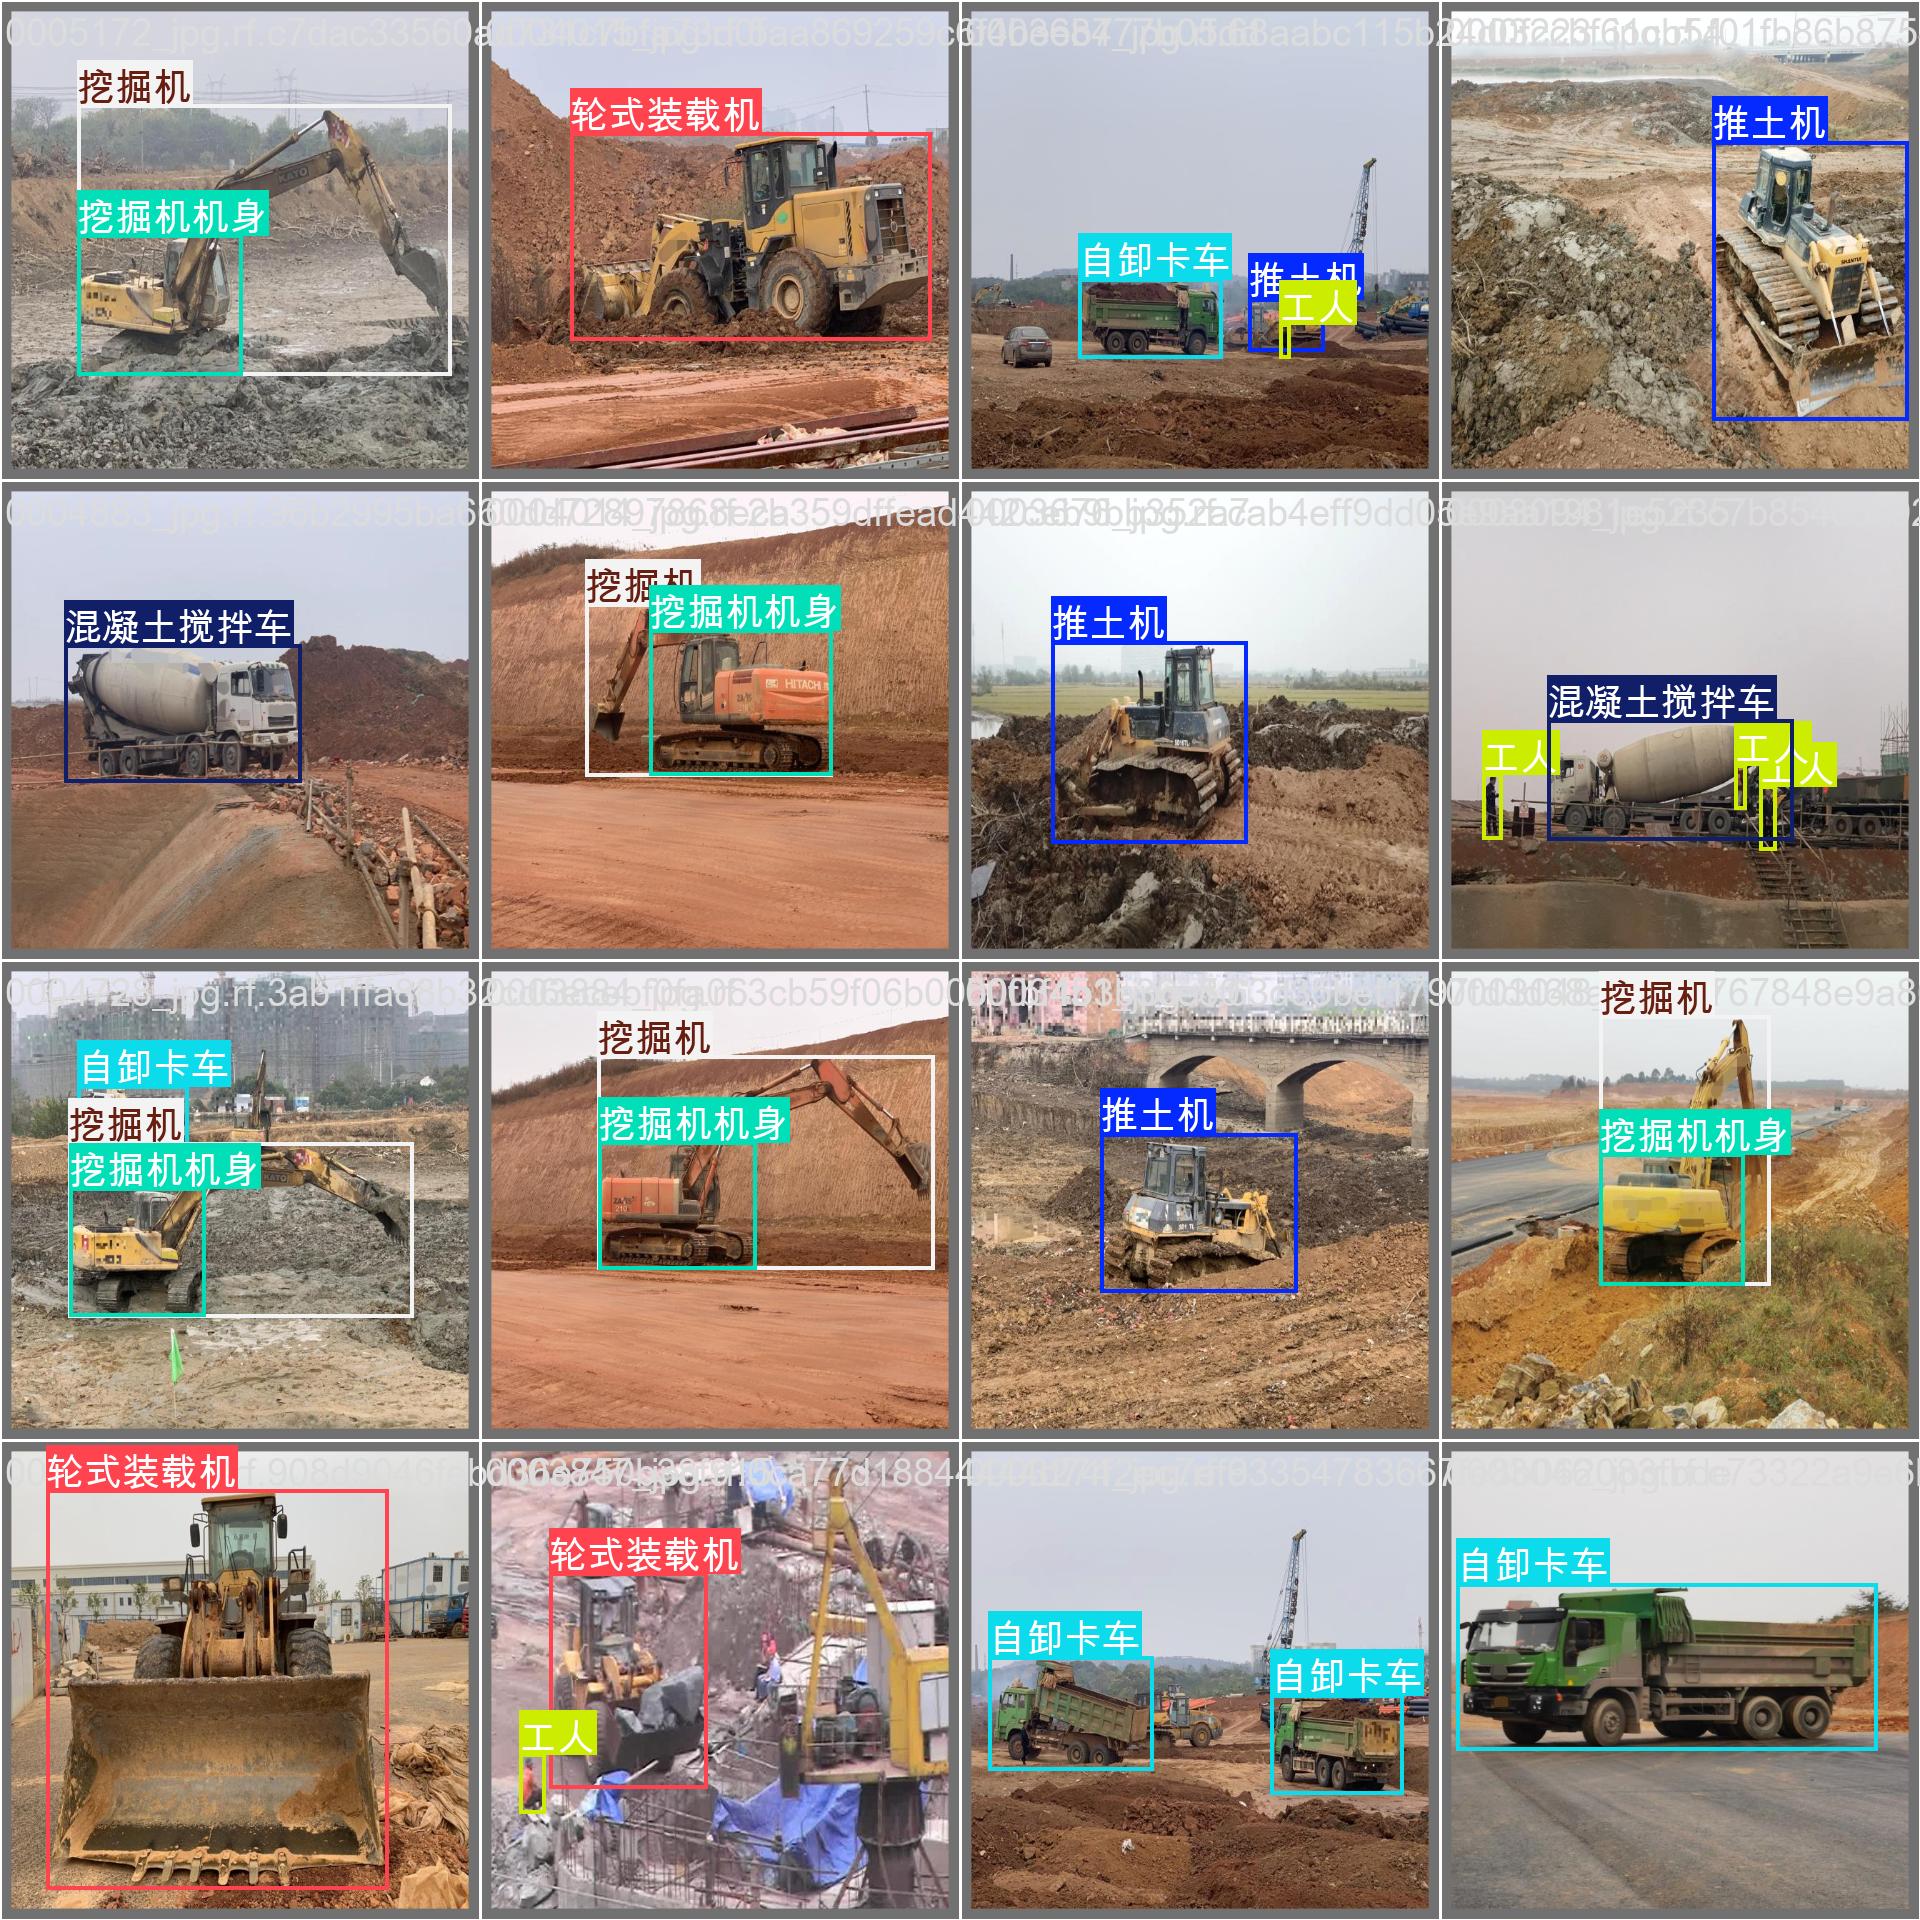
本数据集为多类别目标检测数据集,共设置8个检测类别,覆盖建筑工地场景中的主要工程机械与人员目标,类别划分贴合工地实际作业与管理需求。
类别配置
nc: 8

names:
  - bulldozer
  - dumptruck
  - excavator
  - excavator_body
  - mixer
  - pile_driver
  - wheel_loader
  - worker
类别详情
| 类别ID | 类别名称 | 英文名称 | 类别说明 |
|---|---|---|---|
| 0 | 推土机 | bulldozer | 履带式推土作业机械,前部带推土铲 |
| 1 | 自卸卡车 | dumptruck | 工地运输自卸车辆(翻斗车) |
| 2 | 挖掘机 | excavator | 履带式或轮式挖掘机械(含上下部) |
| 3 | 挖掘机机身 | excavator_body | 挖掘机的机身/底盘部分(不含臂) |
| 4 | 混凝土搅拌车 | mixer | 混凝土运输与搅拌车辆 |
| 5 | 打桩机 | pile_driver | 基础施工打桩设备 |
| 6 | 轮式装载机 | wheel_loader | 轮式铲装装载机 |
| 7 | 工人 | worker | 工地施工人员(安全服/安全帽) |
八类设计覆盖工地核心工程机械设备(推土机、挖掘机、装载机、打桩机、搅拌车、自卸卡车)与施工人员,其中挖掘机与挖掘机机身的区分便于单独检测挖掘机上部转动或处于特殊姿态时的场景,为工地作业状态识别与安全管理提供了全面的感知目标体系。
四、数据集结构说明
数据集采用标准YOLO 目录结构 组织,已按训练集、验证集、测试集进行科学划分,结构清晰,便于直接接入主流检测框架。
工地机械检测-8类/
├── train
│   ├── images
│   └── labels
├── valid
│   ├── images
│   └── labels
├── test
│   ├── images
│   └── labels
└── data.yaml
各数据集作用如下:
- train/images & labels:训练集图像与标签,用于模型参数学习与特征提取;
- valid/images & labels:验证集图像与标签,用于超参数调优、早停监控及防止过拟合;
- test/images & labels:测试集图像与标签,用于最终模型性能评估与泛化能力测试。
标注文件为同名.txt格式,每行格式为类别索引 x_center y_center width height,坐标均为归一化值,配套 data .yaml已配置好类别名称与数量,可直接适配YOLO系列等目标检测框架。
五、数据集核心优势
1. 专注工地机械与人员检测
本数据集以工地机械设备与人员检测为核心任务,所有图像聚焦于真实建筑工地场景下的工程机械与施工人员采集。类别设计贴合智慧工地管理与工程机械调度实际需求,更利于训练出针对工地场景的高精度检测模型。
覆盖场景包括:
- 基坑开挖与基础施工现场
- 主体结构施工区域
- 材料堆放与设备停放区
- 混凝土浇筑作业区
- 不同施工阶段与作业类型
能够有效提升模型的实际部署效果。
2. 完整的工地核心目标覆盖
八类标签覆盖工地现场的主要目标类型:
工程机械设备(7类):
- 推土机——场地平整作业
- 挖掘机——土方开挖作业
- 挖掘机机身——分体检测设计
- 轮式装载机——铲装作业
- 混凝土搅拌车——混凝土运输
- 打桩机——基础施工作业
- 自卸卡车——土方运输
施工人员(1类):
- 工人——现场作业人员
覆盖从土方施工到主体建设的主要机械与人员类型。
3. 丰富的目标形态与作业姿态
数据覆盖多种工地环境与目标状态:
- 机械形态:不同品牌、型号、大小与颜色的工程机械
- 作业状态:工作姿态(铲斗抬起、挖臂伸展)、移动姿态、静止停放
- 人员姿态:站立、行走、操作机械、不同作业位置
- 尺度变化:近距离特写到远距离全貌
场景贴近真实工地作业环境,有效提升模型泛化能力。
4. 多样的拍摄条件
数据覆盖:
- 光照条件:白天强光、阴天散射光、黄昏等
- 天气条件:晴天、阴天等
- 拍摄角度:不同监控视角、不同高度、不同方向
- 背景环境:基坑、建筑主体、堆场、围挡等
能够有效增强模型在真实工地环境中的鲁棒性。
5. 高质量人工标注
所有图像均经过高质量人工精准标注:
- 边界框规整、无漏标/错标
- 8类目标判别标准统一清晰
- 密集/杂乱场景下的独立标注处理
- 满足高精度检测模型训练需求
有效保证 模型训练 质量。
6. 即用型数据组织
标准目录结构+data.yaml配置,无需复杂预处理,下载即可直接用于模型训练,降低使用门槛。
六、适用场景
工地施工机械智能识别与调度
实时识别工地各类工程机械的位置与分布,辅助施工调度与设备管理决策。
工地安全违规与人员防护监测
检测工人与机械的安全距离、人员安全防护装备佩戴等情况,辅助安全巡检与违规预警。
智慧工地可视化与自动化管理
作为智慧工地管理平台的核心视觉感知模块,实现工地现场的自动化监测与数据化管理。
工程机械作业环境感知
在智能施工场景中感知工程机械的作业状态与周围环境,辅助无人化施工与远程操作。
施工进度与资源管理
基于机械检测结果统计设备在场时间与利用率,辅助施工进度分析与资源配置优化。
教学科研
用于目标检测算法验证与调优、智慧工地视觉研究等科研场景。
七、适用研究方向
本数据集可广泛应用于以下研究领域:
- 智慧工地与施工安全管理研究
- 工程机械检测与识别研究(8类)
- 多类别目标检测研究
- 施工现场智能感知研究
- 建筑信息化与施工自动化研究
- YOLO系列模型优化研究
- 轻量化检测模型与边缘部署研究
- 域适应与跨工地泛化研究
- 工业视觉与工程管理研究
八、总结
工地机械检测数据集包含约4600张高质量标注图像,采用标准YOLO格式构建,专注于建筑工地场景下工程机械与人员的检测任务。数据集覆盖推土机、自卸卡车、挖掘机、挖掘机机身、混凝土搅拌车、打桩机、轮式装载机、工人8类核心目标,具有场景真实、类别覆盖全面、标注精准等特点,可广泛应用于工地机械识别与调度、安全监管、智慧工地管理等领域,是开展工地智能检测算法研发与智慧工地系统建设的优质数据资源。

- 点赞
- 收藏
- 关注作者
评论(0)