一阶RC高通滤波器详解(仿真+matlab+C语言实现)

如果本文帮到了你,帮忙点个赞;
如果本文帮到了你,帮忙点个赞;
如果本文帮到了你,帮忙点个赞;
HPF 一阶RC高通滤波器详解(仿真+matlab+C语言实现)
LPF 一阶RC低通滤波器详解(仿真+matlab+C语言实现)
预备知识
高通滤波器(HPF-high pass filter)可以滤除频率低于截止频率的信号,类似的还有低通滤波器,带通滤波器,带阻滤波器。一阶RC高通滤波器的电路如下图所示;

关于电容
首先对电容的几个公式做一下补充;
电容大小 C C C满足;
C = q V ⋯ ① C=\cfrac{q}{V} \cdots① C=Vq⋯①
其中 q q q 是电容所带的电荷量, V V V 是电容两端的电势差;
另外,电流相当于单位时间流过导体的电荷量;因此电流 i i i 满足;
i = d q d t ⋯ ② i = \cfrac{dq}{dt}\cdots② i=dtdq⋯②
根据①,②可以得到电容大小 C C C 和电容的电流 i i i 以及两端电压 V V V 的关系;
i ( t ) = C d v ( t ) d t i(t) = C\cfrac{dv(t)}{dt} i(t)=Cdtdv(t)
HPF的推导
由以上电路可知,假设电流为 i ( t ) i(t) i(t),则可知
{ V o u t = R i ( t ) ⋯ ③ i ( t ) = C d Q c ( t ) d t ⋯ ④
V c ( t ) V_c(t) Vc(t)
− V i n + V C + V o u t = 0 -V_{in} + V_C + V_{out} = 0 −Vin+VC+Vout=0
所以结合①,③,④可以得到;
Q c ( t ) = C ( V i n ( t ) − V o u t ( t ) ) ⋯ ⑤ Q_c(t) = C( V_{in}(t) - V_{out}(t)) \cdots ⑤ Qc(t)=C(Vin(t)−Vout(t))⋯⑤
根据 ③,④,⑤ 可以得到以下关系;
V o u t = C ( d V i n d t − d V o u t d t ) ⏞ I ( t ) R = R C ( d V i n d t − d V o u t d t ) ⋯ ⑥ V_{out} = \overbrace{ C( \cfrac{dV_{in}}{dt} - \cfrac{dV_{out}}{dt}) }^{I(t)} R = RC(\cfrac{dV_{in}}{dt} - \cfrac{dV_{out}}{dt}) \cdots ⑥ Vout=C(dtdVin−dtdVout)
I(t)R=RC(dtdVin−dtdVout)⋯⑥
将方程进行离散化,如果输入 V i n V_{in} Vin和输出输入 V o u t V_{out} Vout按照 △ T \bigtriangleup_{T} △T的时间采样,那么可以将输入和输出序列化,则
V i n V_{in} Vin序列化为:
( x 1 , x 2 , x 3 ⋯ , x n − 1 , x n ) (x_{1},x_{2},x_{3}\cdots,x_{n-1},x_{n}) (x1,x2,x3⋯,xn−1,xn)
V o u t V_{out} Vout序列化为:
( y 1 , y 2 , y 3 ⋯ , y n − 1 , y n ) (y_{1},y_{2},y_{3}\cdots,y_{n-1},y_{n}) (y1,y2,y3⋯,yn−1,yn)
根据⑥式可以进行离散化,因此最终滤波输出的序列 y i y_{i} yi 如下所示;
y i = R C ( x i − x i − 1 △ T − y i − y i − 1 △ T ) ⋯ ⑦ y_{i} = RC(\cfrac{x_{i}-x_{i-1}}{\bigtriangleup_{T}} -\cfrac{y_{i}-y_{i-1}}{\bigtriangleup_{T}} )\cdots⑦ yi=RC(△Txi−xi−1−△Tyi−yi−1)⋯⑦
将⑦再进一步简化得到;
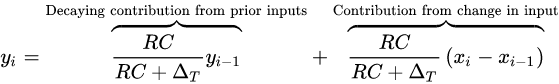
y i = α y i − 1 + α ( x i − x i − 1 ) y_{i} = \alpha y_{i-1} + \alpha(x_i - x_{i-1}) yi=αyi−1+α(xi−xi−1)
其中 α = R C R C + △ T \alpha = \cfrac{RC}{RC+\bigtriangleup_{T}} α=RC+△TRC
所以换成得到;
R C = △ T ( α 1 − α ) ⋯ ⑧ RC = \bigtriangleup_{T}(\cfrac{\alpha}{1-\alpha}) \cdots⑧ RC=△T(1−αα)⋯⑧
另外截止频率和低通滤波器的相同;
f c = 1 2 π R C f_c = \cfrac{1}{2\pi RC} fc=2πRC1
将⑧式代入可以得到截止频率和 α \alpha α 的关系;
f c = 1 − α 2 π α △ T f_c = \cfrac{1-\alpha}{2\pi \alpha \bigtriangleup_{T}} fc=2πα△T1−α
这个公式便于简化后面程序以及截止频率的计算。
simulink 仿真
这里根据公式⑥构建simulink的子模块subsystem;
V o u t = R C ( d V i n d t − d V o u t d t ) V_{out} = RC(\cfrac{dV_{in}}{dt} - \cfrac{dV_{out}}{dt}) Vout=RC(dtdVin−dtdVout)
具体如下所示;

整体的仿真如下图所示;

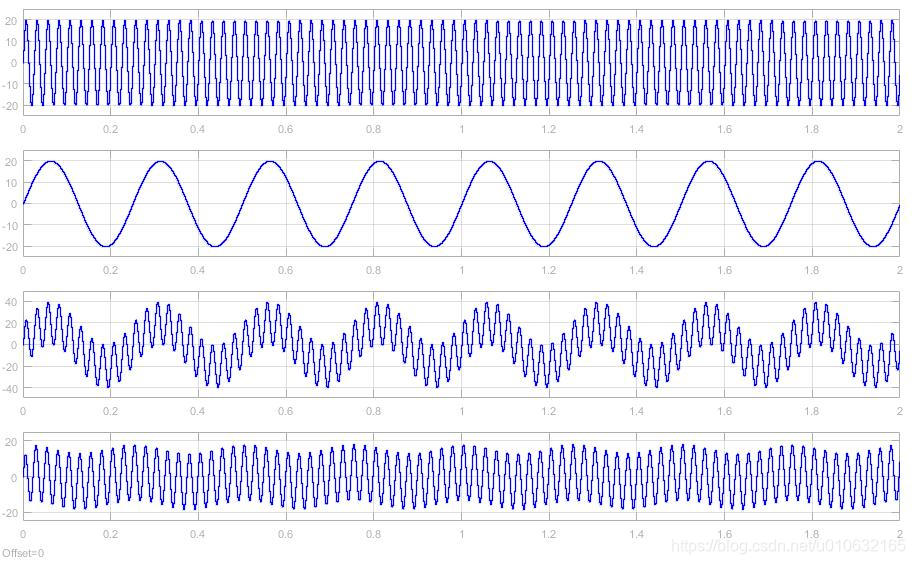
其中Sine Wave频率设置为2*pi*40,频率为40赫兹;

其中Sine Wave1频率设置为2*pi*4,频率为4赫兹;

所以这里需要使得2*pi*4的信号衰减,所以根据,截止频率 f c f_c fc 的计算公式,可以改变增益的值,具体如下所示;
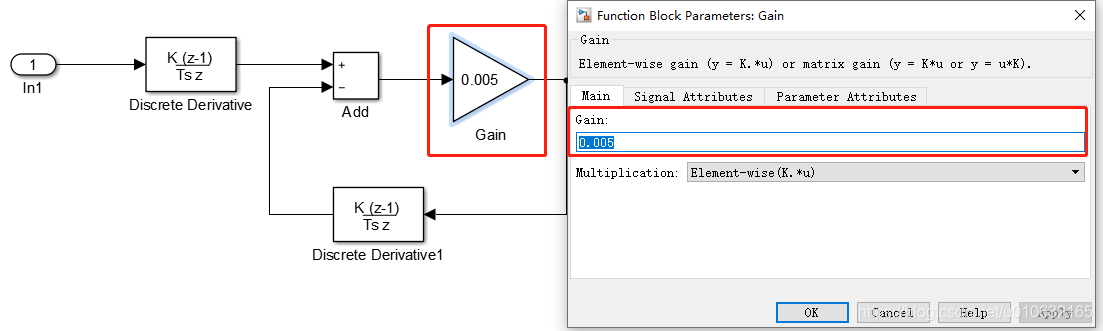
这里RC增益为0.005,因此
f c = 1 2 π R C = 1 2 π ∗ 0.005 ≈ 31.8 f_c = \cfrac{1}{2\pi RC} = \cfrac{1}{2\pi *0.005} \approx 31.8 fc=2πRC1=2π∗0.0051≈31.8
simulink 运行结果
matlab 实现
matlab根据以下这个公式进行数字滤波器的设计;
y i = α y i − 1 + α ( x i − x i − 1 ) y_{i} = \alpha y_{i-1} + \alpha(x_i - x_{i-1}) yi=αyi−1+α(xi−xi−1)
另外 α \alpha α 的值如何确定需要参考⑧式;
Serial = 0:0.1:100;
Fs = 1;
Phase = 0;
Amp = 1;

N0 = 2*pi*Fs*Serial - Phase;
X0 = Amp*sin(N0);
subplot(4,1,1);
plot(X0);

Fs = 0.02;
N1 = 2*pi*Fs*Serial - Phase;
X1 = Amp*sin(N1);
subplot(4,1,2);
plot(X1);

X2=X0+X1;
subplot(4,1,3);
plot(X2);

len = length(X2);
X3=X2;
p=0.75;

for i=2:len
    X3(i) = p*X3(i-1)+p*(X2(i)- X2(i-1))
end

subplot(4,1,4);
plot(X3);
- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
- 14
- 15
- 16
- 17
- 18
- 19
- 20
- 21
- 22
- 23
- 24
- 25
- 26
- 27
- 28
- 29
- 30
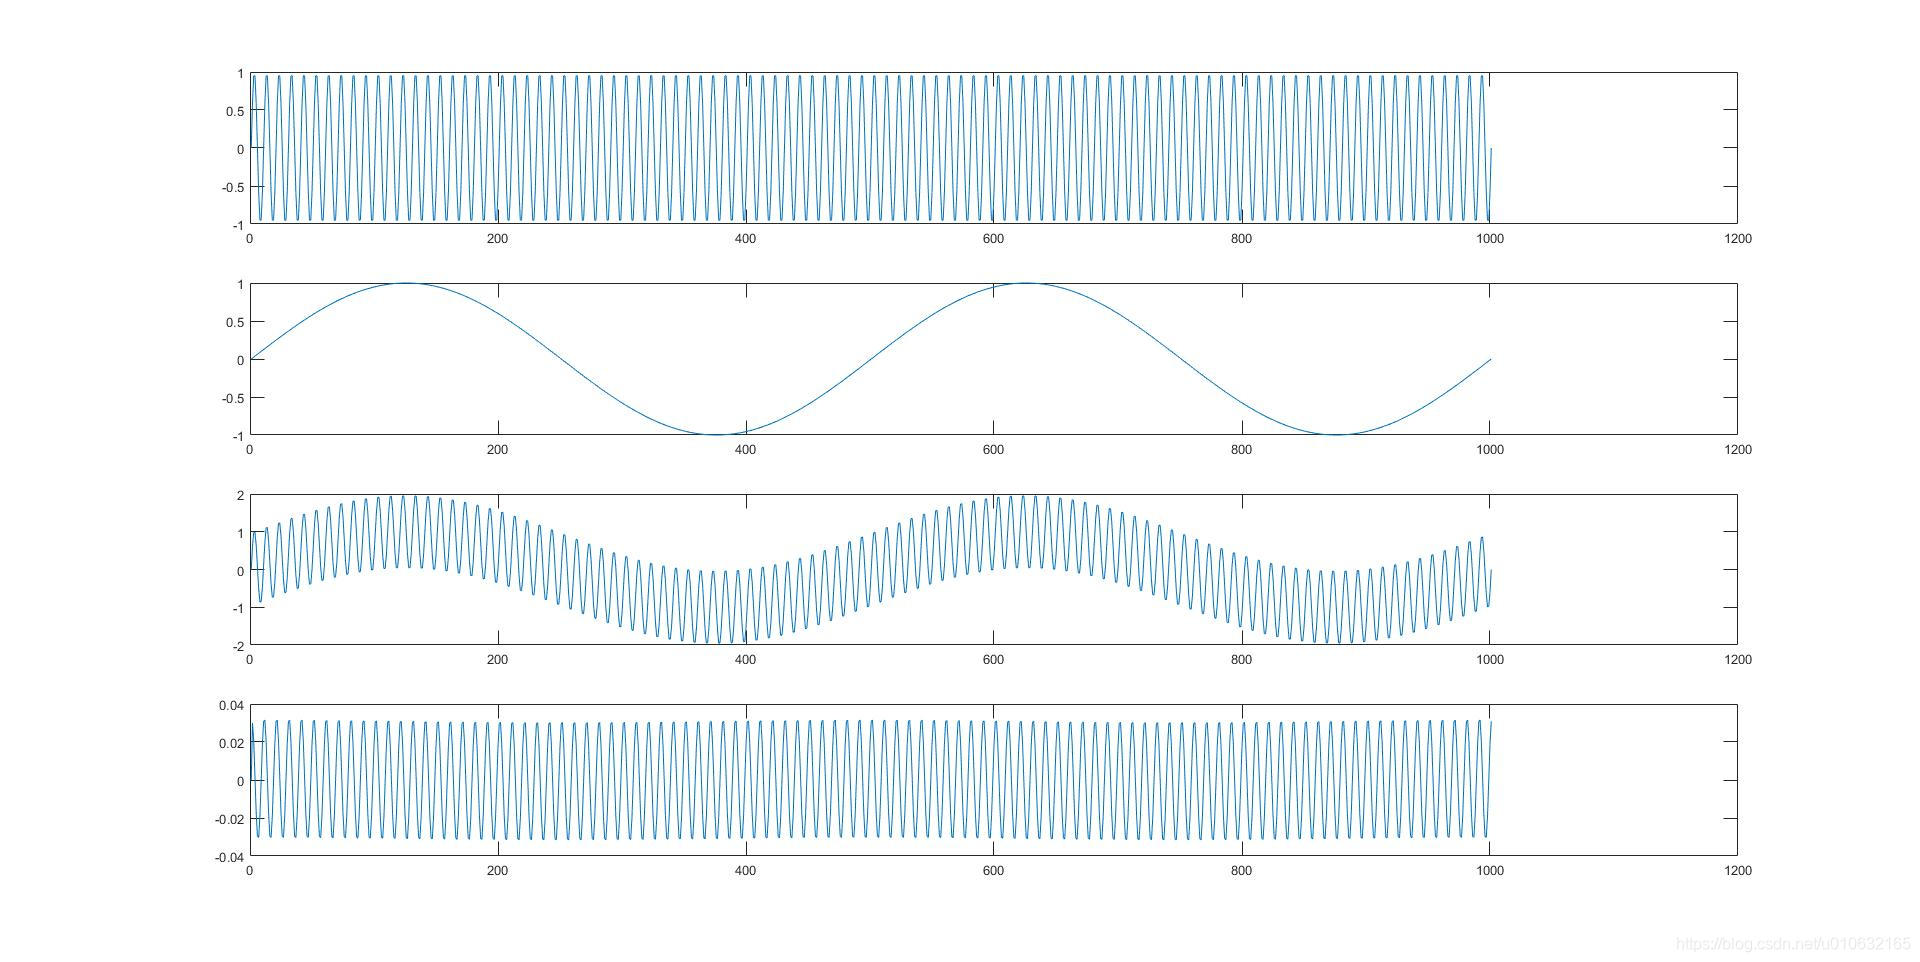
简单地分析一下,代码中的X1,X2,X3;
- X1频率为
1 - X2频率为
0.02
{ α = p = 0.75 △ T = 0.1 f c = 1 − α 2 π α △ T
因此可以得到截止频率如下;
f c = 0.25 2 π ∗ 0.75 ∗ 0.1 ≈ 0.53 f_c=\cfrac{0.25}{2\pi *0.75* 0.1} \approx 0.53 fc=2π∗0.75∗0.10.25≈0.53
matlab 运行结果
C语言实现
typedef struct
{
     int16_t  Input[2];
     int16_t  Output[2];
     int32_t  FilterTf;
     int32_t  FilterTs;
     int32_t  Ky;
} high_filter;

void high_filter_init(high_filter *v);
int16_t high_filter_calc(high_filter *v);
- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
其中;
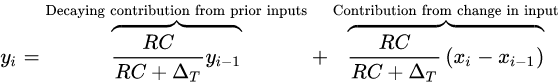
FilterTs为采样时间 △ T \bigtriangleup_{T} △T;FilterTf为RC时间常数;Input[0]表示 x i x_i xi;Input[1]表示 x i − 1 x_{i-1} xi−1;Output[0]表示 y i y_i yi;Output[1]表示 y i − 1 y_{i-1} yi−1;Ky表示 R C R C + △ T \cfrac{RC}{RC+\bigtriangleup_{T}} RC+△TRC;
参考公式如下所示;
void high_filter_init(high_filter *v){
     v->Ky = v->FilterTf*1024/(v->FilterTs + v->FilterTf);
}

int16_t high_filter_calc(high_filter *v){

	int32_t tmp = 0;

	tmp = ((int32_t)v->Ky*v->Output[1] + v->Ky*(v->Input[0] - v->Input[1]))/1024;
	if(tmp>32767){
		tmp = 32767;
	}

	if( tmp < -32768){
		tmp = -32768;
	}

    v->Output[0] = (int16_t)tmp;
    v->Output[1] = v->Output[0];
    v->Input[1] = v->Input[0];
	return v->Output[0];
}
- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
- 14
- 15
- 16
- 17
- 18
- 19
- 20
- 21
- 22
文章来源: great.blog.csdn.net,作者:小麦大叔,版权归原作者所有,如需转载,请联系作者。
原文链接:great.blog.csdn.net/article/details/104218639

- 点赞
- 收藏
- 关注作者
评论(0)